

いつも正しいボトル: PLC のエンコーダの演習
エンコーダで品目をキューの中で追跡し、すべての排除を確認する。
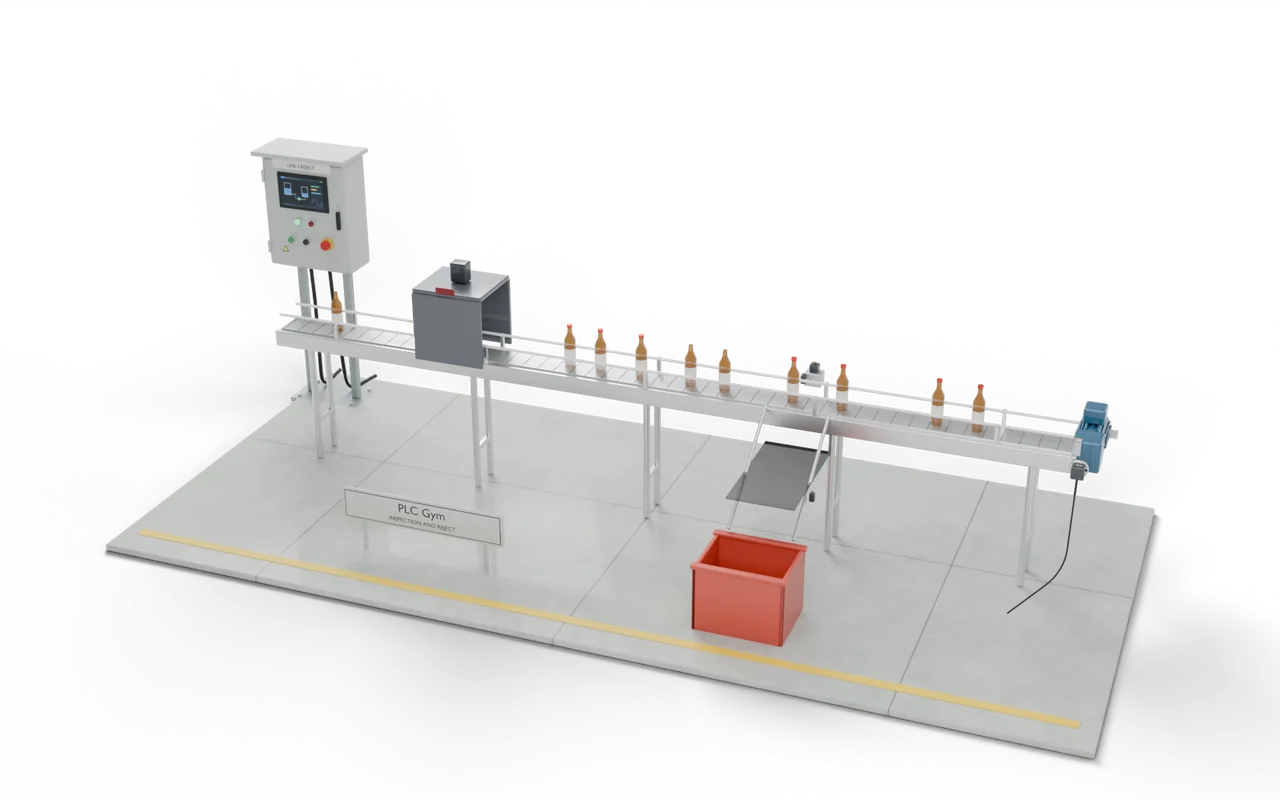
カメラが不合格にしたボトルだけを、すべて排除します。カメラとジェットの間には最大10本のボトルがあり、ベルトの速度は変わり、ボトルは手で取り除かれることがあり、確認用センサがすべての排除を確認しなければなりません。
カード登録不要。支払いなし。解約手続きなし。
Official release: 5 December. 当日ランキング1位になると、Pro 3か月分と、友だちにあげられる Pro 2週間分を獲得できます。2位は4週間分、3位は2週間分です。 ルール
- ゼロから始める、すべてのレッスン
- レベルアップに合わせて、すべてのミッションとレッスン
- 称号ごとの実技テストと、認定証
- どのテストも、1スキャンずつ巻き戻し
- 行き詰まったときの、解説付きの解答
- コード変換ツールを好きなだけ
 PRO (Pro が必要) ミッション
Start でラインが動き、Stop で止まる
テスト 1 / 5Startラインを開始(リジェクトの異常も解除)OFFStop入力OFFRunコンベアを動かすONBottleAtRejectOutputON- Level
- エキスパート
- 時間
- 概要 90 分
- 報酬
- +950 XP
- 設備
- 3D のエンコーダ追跡のリジェクトシステム
- Siemens のエディタ
- ラダー図(LAD), SCL
- Rockwell のエディタ
- ラダー図, ストラクチャードテキスト
- Beckhoff のエディタ
- ストラクチャードテキスト
- ステージ
- 31. マシンラボ 5:エキスパートシステム
いつも正しいボトル: コードがしなければならないこと
ボトルがトリガー用センサを遮るたび(BottleAtVision の立ち上がり)、その Encoder のカウントをキューの後ろに追加します:Pos と Bad は16要素の配列で、Head、Tail、Count があります。カメラは後から、1スキャンの VisionDone で答えます。VisionBad がそれと一緒に ON なら、最も新しい要素を不良にします。いちばん古いボトルが2135 mm進んだら(Encoder − その Pos ≥ 2135)、キューの先頭から取り出します。不良で、BottleAtReject が実際にそこにあると示していれば、次の30 mmの移動の間、Reject を作動させます。すべての排除は、300 mm以内に RejectConfirm に見られなければならず、見られなければ RejectFail をラッチしてラインを止めます。Start がラインを動かして RejectFail を消し、Stop が止めます。Run がコンベアを動かします。
- キュー
- トリガーの瞬間に Pos[Tail] := Encoder。
- 炎
- 2135 mm後、30 mmの長さ、そこにあるときだけ。
- Confirm
- 300 mm以内、さもなくば停止。
いつも正しいボトル: 入力と出力
プログラムは 8 個の入力を読み、3 個の出力を設定します。 ほかに入力が 3 個あり、シミュレーションを動かしたり値を表示したりします。テストに使ってください。 名前はどのメーカーのエディタでも同じです。
いつも正しいボトル: テストでチェックする内容
- すべてのボトルは、トリガー用センサのエンコーダカウントとともにキューに入る。
- カメラの遅い答えは、正しい(最も新しい)ボトルに印を付ける。
- 不良ボトルは、ちょうど2135 mm後に30 mm分の空気を受け、良いボトルは決して受けない。
- もうそこにないボトルには、空気を吹かない。
- 確認されなかった排除は RejectFail をラッチし、ラインを止める。
- 試す モデルの下のボタンを使い、設備の反応を見てください。
- 解答をテスト ボタン1つで、すべてのチェックがあなたのコードで実行されます。
- 巻き戻し PRO (Pro が必要) 不合格のチェックがあれば、1スキャンずつさかのぼって原因を確かめられます。
このミッションで行き詰まりましたか?こちらでメンバーに聞いてみましょう: ロッカールーム.
現場で目にする場面
チェックウェイヤー、金属検出器、画像検査のあるすべての包装ラインに、この追跡があります。立ち上げエンジニアが直しに呼ばれる、いちばん多い仕事の1つです。
時間で追跡すると、最初の減速で違うボトルを排除します。カメラの遅い答えを忘れると、後ろのボトルに印を付けます。確認を省くと、詰まったノズルのせいで不良品が出荷されます。
ボトリング、食品、医薬品のラインは、すべての品物を検査し、不良品をラインの先ではじきます。2 つの間に多くの品物があるので、コントローラは時間ではなく、コンベアのエンコーダで測った位置のキューを持ちます。
- ビジョントリガー、そして結果
- キューエンコーダの位置現在地
- ジェット2135 mm later
- Confirmボックスの中
実際の現場:場所、部品、安全
- 充填量とキャップを確認するボトリングと缶詰のライン
- ラベルとコードを確認する医薬品の包装ライン
- 金属検出器とチェックウェイガーのある食品ライン
食品と医薬品では、リジェクトの失敗は製品の安全に関わる事態です。不良品を通すより、ラインを止めます。
エアジェットは音が大きく、破片を飛ばすことがあります。本物はガードの後ろにあります。
大きさ、タイミング、断面図は教えるための選択で、特定の実際の設備を描いたものではありません。
道のりの次の一歩
 82取り消せなくなる前に確認する取り戻せないことだけを確認し、何が起きるかを伝えます。上級 · 30 分 · +600 XP
 84セルを立ち上げるすべての安全ルールをまとめます:2チャンネルの機器、両方の停止カテゴリ、ミュート、接触器のチェック。エキスパート · 75 分 · +1050 XP
 85工場全体を動かす起動、バッチ処理、ボトリング、不良品、ロボット、ラッパー、AGV、安全:工場全体をひとつのプログラムで。エキスパート · 240 分 · +3000 XP
- 86プラント全体を1つの画面で4つのステーションがそれぞれ1つの状態を報告し、概要画面がどれに対応が必要かを示します。上級 · 40 分 · +650 XP