

Übung zu Stopp heißt Stopp: Sicherheits-SPS
Schreib einen Not-Halt, der einen getrennten, bewussten Reset braucht, bevor irgendetwas wieder starten kann.
Lass den Not-Halt die Energie des Roboters sofort abschalten und sorg dafür, dass Herausdrehen nichts neu startet. Nur ein neuer Druck auf Reset macht die Zelle wieder bereit, und nur Start lässt den Roboter laufen.
Nur zum Training. Das ist kein zertifiziertes Sicherheitssystem. An einer echten Maschine laufen diese Regeln in einem Sicherheitsrelais oder einer Sicherheits-SPS, ausgelegt und validiert nach ISO 13849-1 oder IEC 62061.
Ohne Karte. Nichts zu zahlen. Nichts zu kündigen.
Official release: 5 December. Steh an dem Tag ganz oben in der Bestenliste und gewinn 3 Monate Pro, plus 2 Wochen Pro zum Verschenken an einen Freund. Platz 2 gewinnt 4 Wochen. Platz 3 gewinnt 2 Wochen. Regeln
- Jede Lektion, ab null
- Jede Mission und Lektion, mit jedem Level
- Ein praktischer Test für jeden Titel, mit Zertifikat
- Jeden Test zurückspulen, Zyklus für Zyklus
- Musterlösungen, wenn du feststeckst
- Der Code-Konverter, so oft du willst
 PRO (braucht Pro) Mission
Reset, dann Start
Test 1 von 5StartEingangOFFResetBlauer Reset-Taster, außerhalb des ZaunsOFFK1Schütz K1: ON schließt es (Energie zum Antrieb)ONK2OutputON- Level
- Angewendet
- Zeit
- Über uns 25 Min.
- Belohnung
- +250 XP
- Anlage
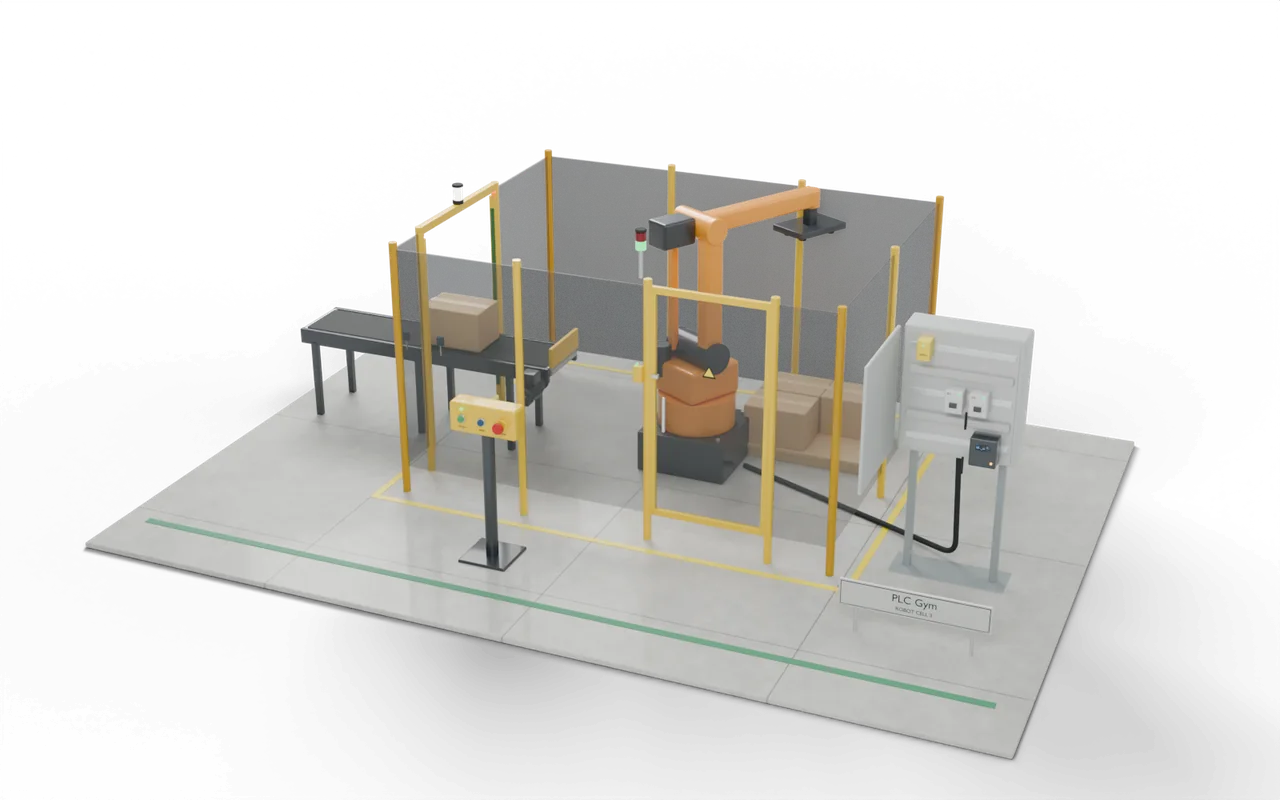
- 3D-Roboter-Sicherheitszelle
- Editoren: Siemens
- Kontaktplan (KOP), SCL
- Editoren: Rockwell
- Kontaktplan, Strukturierter Text
- Editoren: Beckhoff
- Strukturierter Text
- Stufe
- 34. Sicherheitslabor 1: stoppen und nur bewusst neu starten
Stopp heißt Stopp: was dein Code tun muss
Nur zum Training: Das ist kein zertifiziertes Sicherheitssystem. Zwei Schütze in Reihe, K1 und K2, versorgen den Antrieb des Roboters; DriveRun bewegt den Arm. EStopA ist ON, solange der Not-Halt herausgezogen ist. Solange er gedrückt ist, schalte K1, K2 und DriveRun sofort OFF und vergiss, dass der Roboter lief. Den Not-Halt herauszudrehen darf nichts ändern. Ein neuer Druck auf Reset, bei herausgezogenem Not-Halt, schließt K1 und K2, darf aber den Arm nicht bewegen. Dann setzt ein neuer Druck auf Start DriveRun. Ein Reset oder Start, der schon gedrückt gehalten wurde, zählt nicht. Lass ResetLamp leuchten, wann immer der Not-Halt herausgezogen ist und die Zelle einen Reset braucht, auch beim Einschalten.
- Not-Halt
- K1, K2 und DriveRun sofort OFF.
- Entriegeln
- Herausdrehen ändert nichts.
- Reset
- Ein neuer Druck schließt nur K1 und K2.
- Start
- Ein neuer Druck lässt dann den Arm laufen.
Stopp heißt Stopp: Eingänge und Ausgänge
Dein Programm liest 3 Eingänge und setzt 4 Ausgänge. Ein weiterer Eingang steuert die Simulation oder zeigt einen Messwert, damit du testen kannst. Die Namen sind im Editor jedes Herstellers gleich.
Stopp heißt Stopp: was die Tests prüfen
- Der Not-Halt schaltet K1, K2 und DriveRun im selben Zyklus auf OFF.
- Den Not-Halt zu entriegeln startet nichts neu.
- Reset schließt K1 und K2, setzt aber nie DriveRun.
- Reset und Start zählen nur bei einem neuen Druck, nie bei gehaltenem Taster.
- ResetLamp ist ON, solange ein Reset nötig und möglich ist.
- Ausprobieren Nutze die Tasten unter dem Modell und sieh, wie die Anlage reagiert.
- Lösung testen Jede Prüfung läuft mit einem Druck auf deinem Code.
- Zurückspulen PRO (braucht Pro) Wenn eine fehlschlägt, geh sie Zyklus für Zyklus zurück, um zu sehen, warum.
Hängst du bei dieser Mission fest? Frag die Mitglieder in der Umkleide.
Wo du das im Betrieb sehen würdest
Jede Maschine mit Not-Halt hat diese Regel. Der Taster rastet ein, und Herausdrehen erlaubt nur einen Neustart.
Würde das Entriegeln des Not-Halts den Roboter neu starten, könnte der Arm denjenigen treffen, der ihn entriegelt hat. Reset und Start zu trennen heißt, dass ein Mensch über den Neustart entscheidet, mit der Zelle im Blick.
Ein Roboter stapelt Kartons innerhalb eines Zauns. Eine Schutztür lässt einen Monteur hinein, ein Lichtvorhang lässt die Kartons hinein, und ein Not-Halt sitzt draußen. Zwei Schütze in Reihe schalten die Energie des Roboters ab, sodass ein klebendes Schütz ihn nicht am Laufen halten kann.
- ZuführungKartons durch den Lichtvorhang
- PickRoboter nimmt den Karton
- SchutztürStopp, Reset, NeustartDu bist hier
- PaletteSechs Kartons, dann wechseln
In einer echten Anlage: Orte, Teile und Sicherheit
- Roboterzellen zum Palettieren und Verpacken
- Maschinenbeschickung: Roboter, die Pressen und Werkzeugmaschinen beladen
- Jede geschützte Maschine mit Tür, Lichtvorhang oder Not-Halt
Nur zum Training: Diese Anlage ist kein zertifiziertes Sicherheitssystem. Echte Sicherheitsfunktionen laufen in Sicherheitsrelais oder einer Sicherheits-SPS, ausgelegt und validiert nach ISO 13849-1 oder IEC 62061.
IEC 60204-1 legt die Stoppkategorien 0, 1 und 2 fest und wie sich ein Not-Halt verhalten muss. Welche Kategorie eine Maschine nutzt, ergibt sich aus ihrer Risikobeurteilung.
Die Größen, Zeiten und Schnittansichten sind didaktische Entscheidungen, keine Zeichnung einer bestimmten echten Anlage.
Als Nächstes auf dem Weg
 51Raus und zurück nach SchalterFahr einen Zylinder aus und hol ihn zurück, wenn sein Schalter es sagt.Angewendet · 15 Min. · +250 XP
- 52A+ B+ B− A−Fahr zwei Zylinder durch die klassische Folge mit vier Bewegungen.Angewendet · 30 Min. · +350 XP
 53Ein Auto nach dem anderenHebe die Schranke für ein Ticket und senke sie, sobald das Auto durch ist.Angewendet · 20 Min. · +350 XP
 54Hohe Kartons raus aus der LinieMerk dir die Höhe eines Kartons und schieb ihn im richtigen Moment aus.Angewendet · 25 Min. · +300 XP