

Ejercicio de Parar es parar: PLC de seguridad
Escribe un paro de emergencia que necesite un reinicio aparte y deliberado antes de que nada pueda volver a arrancar.
Haz que el paro de emergencia corte la potencia del robot en el acto, y asegúrate de que desenclavarlo no vuelva a arrancar nada. Solo una pulsación nueva de Reset rearma la celda, y solo Start pone en marcha el robot.
Solo para formación. Esto no es un sistema de seguridad certificado. En una máquina real, estas reglas se ejecutan en un relé de seguridad o un PLC de seguridad, diseñado y validado según ISO 13849-1 o IEC 62061.
Sin tarjeta. Nada que pagar. Nada que cancelar.
Official release: 5 December. Queda primero en la clasificación ese día y gana 3 meses de Pro, más 2 semanas de Pro para regalar a un amigo. El 2.º puesto gana 4 semanas. El 3.er puesto gana 2 semanas. Reglas
- Todas las lecciones, desde cero
- Todas las misiones y lecciones, a medida que subes de nivel
- Una prueba práctica para cada título, con un certificado
- Rebobina cualquier prueba, escaneo a escaneo
- Soluciones resueltas cuando te atascas
- El convertidor de código, todo lo que quieras
 PRO (requiere Pro) misión
Reset, luego Start
Prueba 1 de 5StartEntradaOFFResetBotón Reset azul, fuera de la vallaOFFK1Contactor K1: en ON lo cierra (alimentación al accionamiento)ONK2OutputON- Level
- Aplicado
- Tiempo
- Acerca de 25 min
- Recompensa
- +250 XP
- Instalación
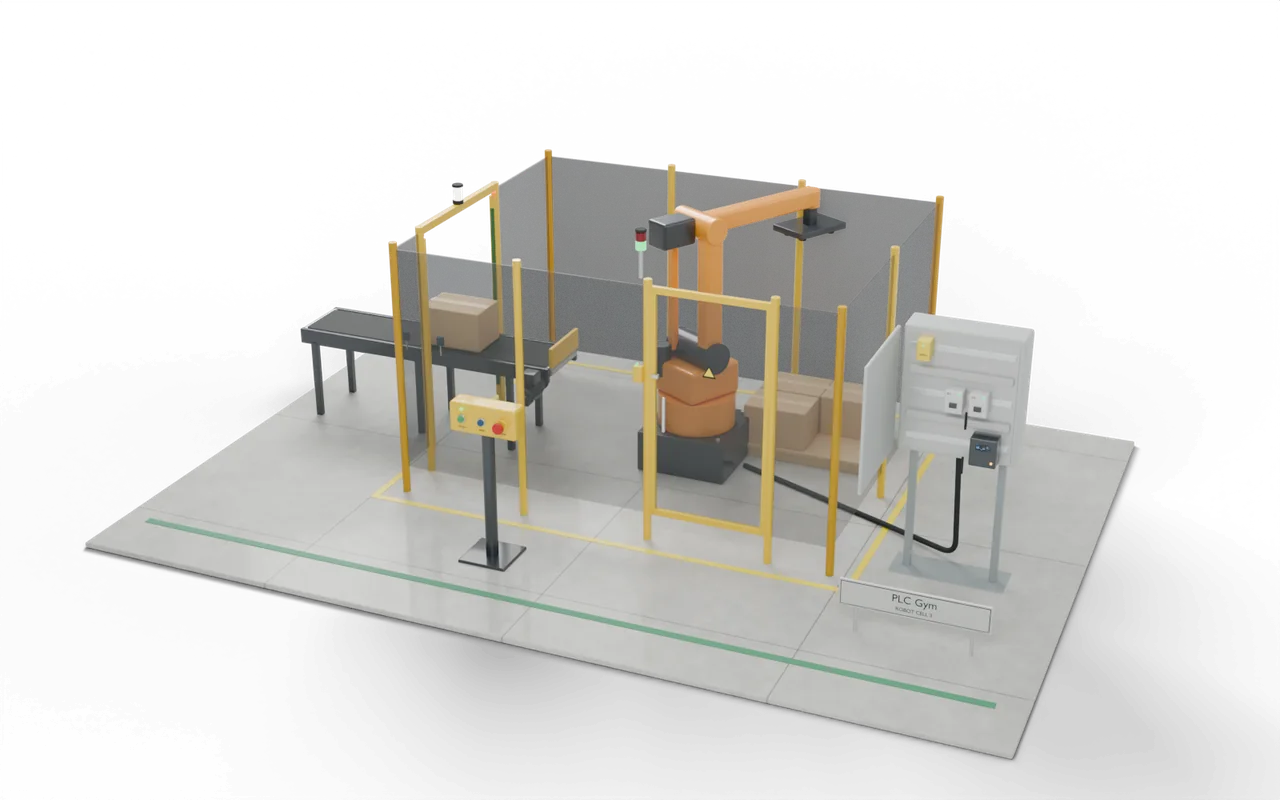
- célula de seguridad de un robot en 3D
- Editores de Siemens
- Ladder (LAD), SCL
- Editores de Rockwell
- Ladder, Texto estructurado
- Editores de Beckhoff
- Texto estructurado
- Etapa
- 34. Laboratorio de seguridad 1: parar, y rearrancar solo a propósito
Parar es parar: qué debe hacer tu código
Solo para formación: esto no es un sistema de seguridad certificado. Dos contactores en serie, K1 y K2, alimentan el accionamiento del robot; DriveRun hace que el brazo se mueva. EStopA está en ON mientras el paro de emergencia está desenclavado. Mientras está pulsado, pon K1, K2 y DriveRun en OFF en el acto y olvida que el robot estaba en marcha. Desenclavar el paro de emergencia no debe cambiar nada. Una pulsación nueva de Reset, con el paro de emergencia desenclavado, cierra K1 y K2 pero no debe mover el brazo. Luego una pulsación nueva de Start activa DriveRun. Un Reset o un Start que ya estaba pulsado no cuenta. Enciende ResetLamp siempre que el paro de emergencia esté desenclavado y la celda necesite un reinicio, también al arrancar.
- Emergencia
- K1, K2 y DriveRun en OFF en el acto.
- Soltar
- Desenclavarlo no cambia nada.
- Reset
- Una pulsación nueva cierra solo K1 y K2.
- Start
- Luego una pulsación nueva pone en marcha el brazo.
Parar es parar: entradas y salidas
Tu programa lee 3 entradas y escribe 4 salidas. Una entrada más mueve la simulación o muestra una lectura, para que pruebes con ella. Los nombres son los mismos en el editor de cada fabricante.
Parar es parar: qué comprueban las pruebas
- El paro de emergencia pone K1, K2 y DriveRun en OFF en el mismo escaneo.
- Soltar el paro de emergencia no vuelve a arrancar nada.
- Reset cierra K1 y K2 pero nunca activa DriveRun.
- Reset y Start solo cuentan con una pulsación nueva, nunca con un botón mantenido.
- ResetLamp está en ON mientras un reinicio sea necesario y posible.
- Pruébalo Usa los botones de debajo del modelo y mira cómo responde la instalación.
- Probar solución Todas las comprobaciones se ejecutan sobre tu código con una sola pulsación.
- Rebobinar PRO (requiere Pro) Si una falla, retrocede por ella escaneo a escaneo para ver por qué.
¿Atascado en esta misión? Pregunta a los miembros en el Vestuario.
Dónde verías esto en planta
Toda máquina con paro de emergencia tiene esta regla. El botón queda enclavado, y desenclavarlo solo permite volver a arrancar.
Si soltar el paro de emergencia volviera a arrancar el robot, quien lo soltara podría recibir un golpe del brazo. Separar reinicio y arranque hace que sea una persona quien decide volver a arrancar, con la celda a la vista.
Un robot apila cajas dentro de una valla. Una puerta deja entrar a un mecánico, una cortina de luz deja entrar las cajas y un paro de emergencia está fuera. Dos contactores en serie cortan la alimentación del robot, así que uno que se pegue no puede mantenerlo en marcha.
- EntradaCajas a través de la cortina
- PickEl robot coge la caja
- ProtecciónParo, rearme y rearranqueEstás aquí
- PaléSeis cajas y luego cambio
En una planta real: lugares, piezas y seguridad
- Células robotizadas de paletizado y embalaje
- Alimentación de máquinas: robots que cargan prensas y máquinas herramienta
- Cualquier máquina protegida con una puerta, una cortina o un paro de emergencia
Solo para formación: este banco no es un sistema de seguridad certificado. Las funciones de seguridad reales funcionan en relés de seguridad o en un PLC de seguridad, diseñados y validados según ISO 13849-1 o IEC 62061.
IEC 60204-1 define las categorías de paro 0, 1 y 2 y cómo debe comportarse un paro de emergencia. La categoría que usa una máquina sale de su evaluación de riesgos.
Los tamaños, los tiempos y los cortes son decisiones didácticas, no el plano de ninguna instalación real concreta.
Lo siguiente en el camino
 51Sale y vuelve con un interruptorSaca un cilindro y devuélvelo cuando su interruptor lo diga.Aplicado · 15 min · +250 XP
- 52A+ B+ B− A−Lleva dos cilindros por la clásica secuencia de cuatro movimientos.Aplicado · 30 min · +350 XP
 53Un coche cada vezSube la barrera para un tique y bájala cuando el coche haya pasado.Aplicado · 20 min · +350 XP
 54Cajas altas fuera de la líneaRecuerda la altura de una caja y empújala en el momento justo.Aplicado · 25 min · +300 XP