

Exercice : Stop veut dire stop: automate de sécurité
Écris un arrêt d'urgence qui demande un réarmement séparé et volontaire avant que quoi que ce soit puisse redémarrer.
Fais en sorte que l'arrêt d'urgence coupe aussitôt l'alimentation du robot, et assure-toi que le ressortir en le tournant ne redémarre rien. Seul un nouvel appui sur Reset réarme la cellule, et seul Start fait tourner le robot.
Pour la formation uniquement. Ce n'est pas un système de sécurité certifié. Sur une vraie machine, ces règles tournent dans un relais de sécurité ou un automate de sécurité, conçus et validés selon l'ISO 13849-1 ou l'IEC 62061.
Sans carte bancaire. Rien à payer. Rien à annuler.
Official release: 5 December. Prends la tête du classement ce jour-là et gagne 3 mois de Pro, plus 2 semaines de Pro à offrir à un ami. La 2e place gagne 4 semaines. La 3e place gagne 2 semaines. Règlement
- Toutes les leçons, depuis zéro
- Toutes les missions et leçons, au fil de ta montée de niveau
- Un test pratique pour chaque titre, avec un certificat
- Rembobine n'importe quel test, un cycle à la fois
- Des solutions commentées quand tu es bloqué
- Le convertisseur de code, autant que tu veux
 PRO (nécessite Pro) mission
Reset, puis Start
Test 1 sur 5StartEntréeOFFResetBouton Reset bleu, à l'extérieur de la clôtureOFFK1Contacteur K1 : ON le ferme (puissance vers le variateur)ONK2OutputON- Level
- Appliqué
- Durée
- À propos 25 min
- Récompense
- +250 XP
- Installation
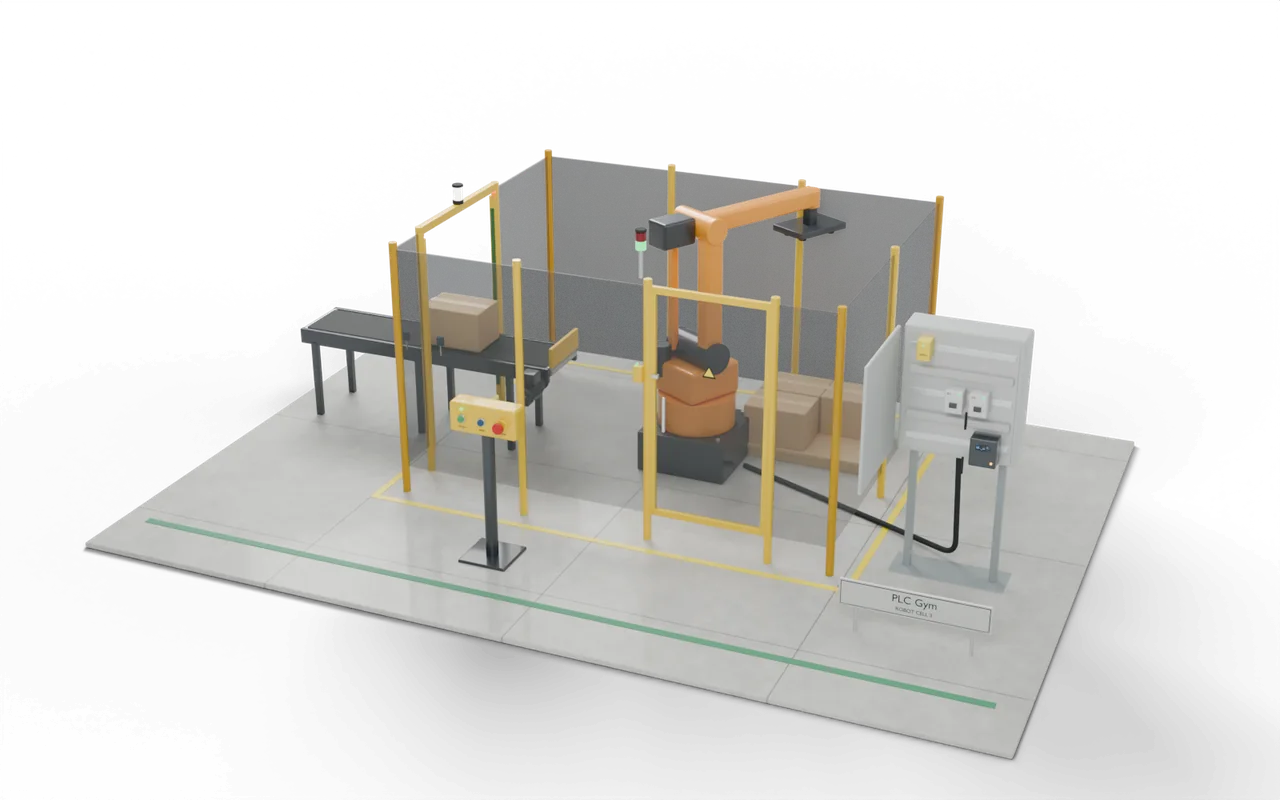
- cellule de sécurité robot en 3D
- Éditeurs Siemens
- Schéma à contacts (CONT), SCL
- Éditeurs Rockwell
- Schéma à contacts, Texte structuré
- Éditeurs Beckhoff
- Texte structuré
- Étape
- 34. Labo sécurité 1 : arrêter, et ne redémarrer que volontairement
Stop veut dire stop: ce que ton code doit faire
Pour la formation seulement : ce n'est pas un système de sécurité certifié. Deux contacteurs en série, K1 et K2, alimentent le variateur du robot ; DriveRun fait bouger le bras. EStopA est ON tant que l'arrêt d'urgence est relâché. Tant qu'il est enfoncé, mets K1, K2 et DriveRun à OFF aussitôt et oublie que le robot tournait. Tourner pour relâcher l'arrêt d'urgence ne doit rien changer. Un nouvel appui sur Reset, avec l'arrêt d'urgence relâché, ferme K1 et K2 mais ne doit pas faire bouger le bras. Un nouvel appui sur Start met alors DriveRun à 1. Un Reset ou un Start déjà maintenu enfoncé ne compte pas. Allume ResetLamp chaque fois que l'arrêt d'urgence est relâché et que la cellule a besoin d'une réinitialisation, y compris à la mise sous tension.
- Arrêt d'urgence
- K1, K2 et DriveRun OFF aussitôt.
- Relâchement
- Le tourner pour le ressortir ne change rien.
- Reset
- Un nouvel appui ferme seulement K1 et K2.
- Start
- Un nouvel appui fait ensuite tourner le bras.
Stop veut dire stop: entrées et sorties
Ton programme lit 3 entrées et pilote 4 sorties. Une entrée de plus pilote la simulation ou affiche une mesure, pour que tu puisses tester. Les noms sont les mêmes dans l'éditeur de chaque constructeur.
Stop veut dire stop: ce que vérifient les tests
- L'arrêt d'urgence met K1, K2 et DriveRun sur OFF dans le même cycle.
- Relâcher l'arrêt d'urgence ne redémarre rien.
- Reset ferme K1 et K2 mais ne met jamais DriveRun à 1.
- Reset et Start ne comptent que sur un nouvel appui, jamais sur un bouton maintenu.
- ResetLamp est ON tant qu'un réarmement est nécessaire et possible.
- Essaie Utilise les boutons sous le modèle et regarde l'installation réagir.
- Tester la solution Toutes les vérifications tournent sur ton code en un seul clic.
- Rembobiner PRO (nécessite Pro) Si l'une échoue, reviens en arrière cycle par cycle pour voir pourquoi.
Bloqué sur cette mission ? Demande aux membres dans le Vestiaire.
Où tu verrais ça sur le terrain
Chaque machine avec un arrêt d'urgence a cette règle. Le bouton se verrouille enfoncé, et le tourner pour le ressortir permet seulement un redémarrage.
Si relâcher l'arrêt d'urgence redémarrait le robot, celui qui l'a relâché pourrait être frappé par le bras. Séparer le réarmement du démarrage, c'est qu'une personne décide de redémarrer, avec la cellule en vue.
Un robot empile des cartons dans une clôture. Une porte laisse entrer un technicien, un rideau lumineux laisse entrer les cartons, et un arrêt d'urgence se trouve à l'extérieur. Deux contacteurs en série coupent l'alimentation du robot, donc un contacteur collé ne peut pas le maintenir en marche.
- EntréeCartons à travers le rideau
- PickLe robot prend le carton
- ProtecteurArrêt, réarmement, redémarrageTu es ici
- PaletteSix cartons, puis changer
Sur un vrai site : lieux, pièces et sécurité
- Cellules de palettisation et d'emballage par robot
- Chargement de machines : des robots qui chargent des presses et des machines-outils
- Toute machine protégée avec une porte, un rideau ou un arrêt d'urgence
Pour l'entraînement seulement : ce banc n'est pas un système de sécurité certifié. Les vraies fonctions de sécurité tournent dans des relais de sécurité ou un automate de sécurité, conçus et validés selon l'ISO 13849-1 ou l'IEC 62061.
L'IEC 60204-1 définit les catégories d'arrêt 0, 1 et 2 et la façon dont un arrêt d'urgence doit se comporter. La catégorie utilisée par une machine vient de son appréciation des risques.
Les tailles, les temps et les vues en coupe sont des choix pédagogiques, pas le plan d'une installation réelle précise.
Prochaine étape sur la route
 51Sortie et retour sur un contactFais sortir un vérin, et fais-le rentrer quand son contact le dit.Appliqué · 15 min · +250 XP
- 52A+ B+ B− A−Fais passer deux vérins par la séquence classique en quatre mouvements.Appliqué · 30 min · +350 XP
 53Une voiture à la foisLève le bras pour un ticket, baisse-le une fois la voiture dégagée.Appliqué · 20 min · +350 XP
 54Les grandes caisses hors de la ligneMémorise la hauteur d'une caisse et pousse-la au bon moment.Appliqué · 25 min · +300 XP