接触器が離れたことを確認する: 安全 PLCの演習
接触器のミラー接点を確認し、1つでも溶着しているときはリセットを拒否する。
両方の接触器が開いていると確認できたときだけ Reset を受け付け、どちらかが指令に0.3秒以内に従わなければ異常をラッチします。
トレーニング専用です。 これは認証された安全システムではありません。実際の機械では、これらのルールは ISO 13849-1 または IEC 62061 に基づいて設計・検証された安全リレーや安全 PLC で動きます。
カード登録不要。支払いなし。解約手続きなし。
Official release: 5 December. 当日ランキング1位になると、Pro 3か月分と、友だちにあげられる Pro 2週間分を獲得できます。2位は4週間分、3位は2週間分です。 ルール
- ゼロから始める、すべてのレッスン
- レベルアップに合わせて、すべてのミッションとレッスン
- 称号ごとの実技テストと、認定証
- どのテストも、1スキャンずつ巻き戻し
- 行き詰まったときの、解説付きの解答
- コード変換ツールを好きなだけ
 PRO (Pro が必要) ミッション
健全な接触器での始動と停止
テスト 1 / 6Reset柵の外の青いリセットボタンOFFStart入力OFFEStop入力OFFK1コンタクタ K1:ON で閉じる(ドライブへ電力)ON- Level
- 上級
- 時間
- 概要 40 分
- 報酬
- +500 XP
- 設備
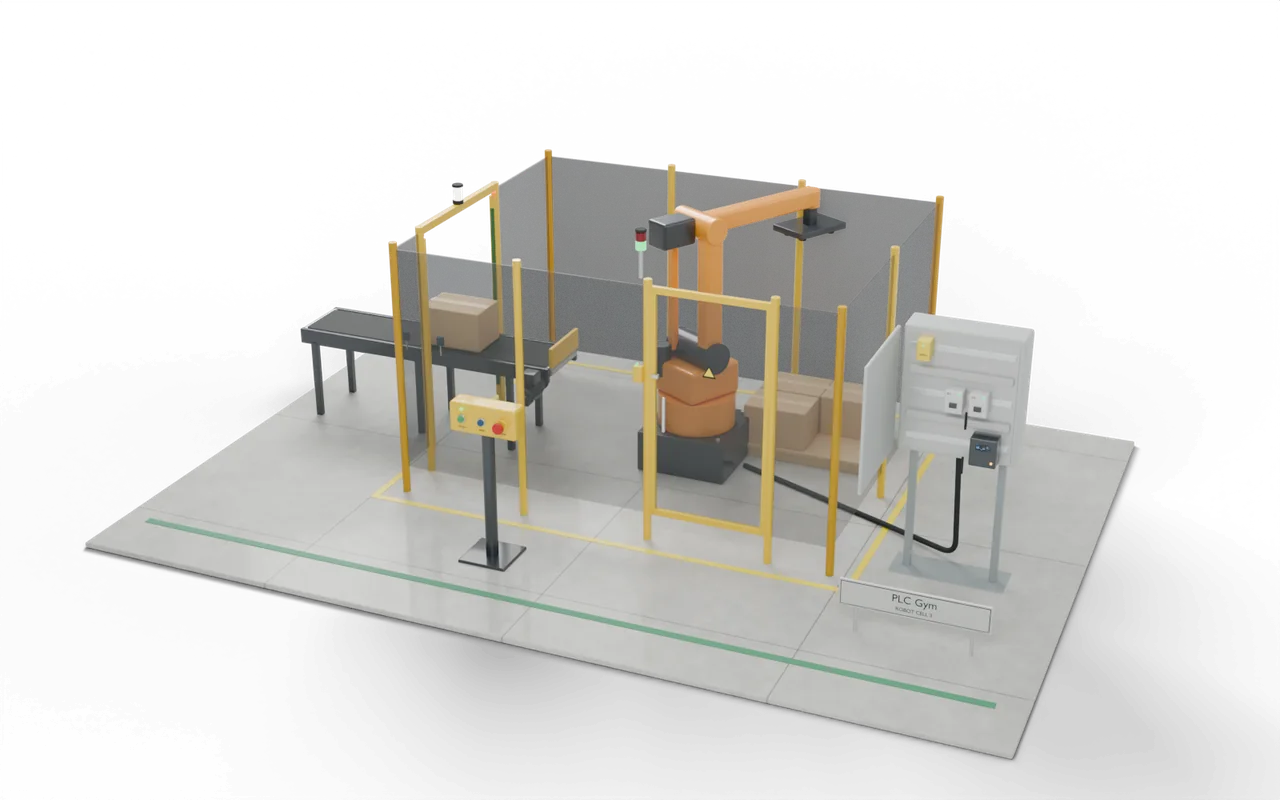
- 3D のロボット安全セル
- Siemens のエディタ
- ラダー図(LAD), SCL
- Rockwell のエディタ
- ラダー図, ストラクチャードテキスト
- Beckhoff のエディタ
- ストラクチャードテキスト
- ステージ
- 35. 安全ラボ 2:単一のものを信用しない
接触器が離れたことを確認する: コードがしなければならないこと
学習用です:これは認証された安全システムではありません。 「停止は停止」の非常停止、Reset、Start のルールを使います(このミッションを短くするため、EStopA だけ)。各接触器には、ミラー接点があります:K1Open は、K1 が本当に開いたとき ON、K2Open は、K2 が本当に開いたときです。新たな Reset を受け付けるのは、非常停止が戻っていて、K1Open と K2Open がどちらも ON のときだけです。各ミラー接点は、0.3秒以内に接触器に追従しなければなりません:指令が OFF になった少しあとに ON、指令が ON になった少しあとに OFF です。どちらかが追従しなければ、異常をラッチします:K1、K2、DriveRun を OFF にして、FaultLamp を点灯します。両方のミラー接点が ON の状態での Reset で、異常がクリアされ、再び有効になります。非常停止が戻っていて、両方の接触器が開いたと確認されていて、セルにリセットが必要なときは、ResetLamp を点灯します。0.3秒は、このセルの設定です。
- Reset
- K1Open と K2Open が ON のときだけ。
- 追従
- 各ミラー接点が0.3秒以内。
- Fault
- 電源オフ、FaultLamp、確認できたら Reset。
接触器が離れたことを確認する: 入力と出力
プログラムは 5 個の入力を読み、5 個の出力を設定します。 ほかに入力が 4 個あり、シミュレーションを動かしたり値を表示したりします。テストに使ってください。 名前はどのメーカーのエディタでも同じです。
接触器が離れたことを確認する: テストでチェックする内容
- K1Open と K2Open がどちらも ON でなければ、Reset は拒否される。
- 指令が OFF になったあとも閉じたままの接触器は、0.3秒以内に異常をラッチする。
- 指令されても閉じない接触器も、異常をラッチする。
- 異常は K1、K2、DriveRun を OFF にし、FaultLamp を点灯する。
- 両方の接触器が開いていると確認された Reset だけが、これを解除する。
- 試す モデルの下のボタンを使い、設備の反応を見てください。
- 解答をテスト ボタン1つで、すべてのチェックがあなたのコードで実行されます。
- 巻き戻し PRO (Pro が必要) 不合格のチェックがあれば、1スキャンずつさかのぼって原因を確かめられます。
このミッションで行き詰まりましたか?こちらでメンバーに聞いてみましょう: ロッカールーム.
現場で目にする場面
安全リレーには、接触器のミラー接点のフィードバックループがあります。リセットのたびにこれを確認することを、EDM(外部機器監視)といいます。
接触器を直列に2つ置くと、1つが溶着しても電源を保てません。しかし、2つ目の故障、もう1つの接触器の溶着は保ってしまいます。EDM は、2つ目が起きる前に1つ目の溶着を見つけます。
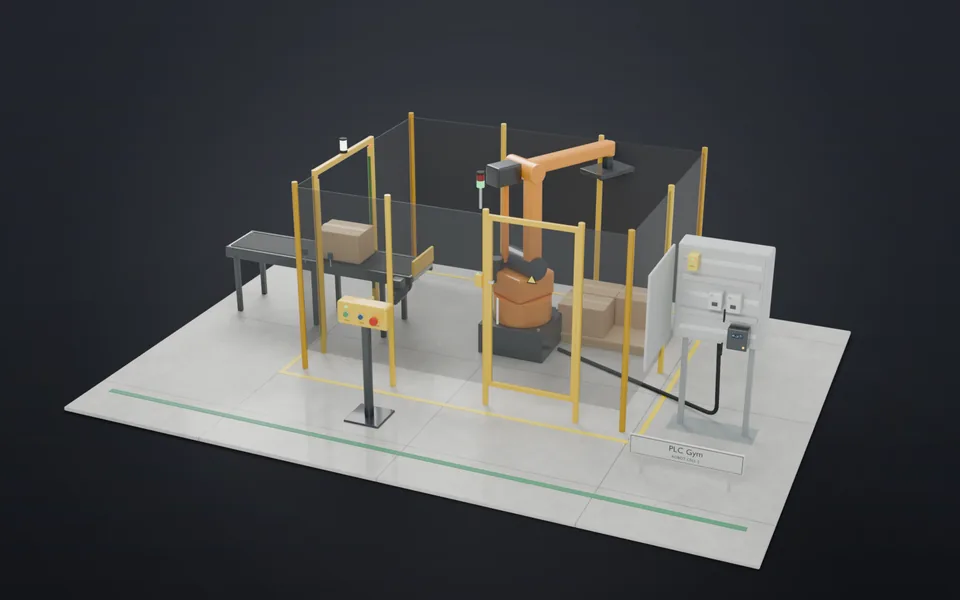
ロボットは、柵の中でカートンを積みます。ゲートは作業者を入れ、光線カーテンはカートンを入れ、非常停止は外にあります。直列の 2 つのコンタクタがロボットの電源を切るので、片方が固着しても、動き続けることはありません。
- 搬入口カーテンを通るカートン
- Pickロボットがカートンを取る
- ガード停止、リセット、再始動現在地
- パレット6 個のカートンで、交換
実際の現場:場所、部品、安全
- ロボットのパレタイジングと包装のセル
- マシンテンディング:プレスや工作機械に材料を入れるロボット
- ドア、カーテン、非常停止のある、ガード付きのあらゆる機械
訓練用のみです。この装置は認証された安全システムではありません。本物の安全機能は、ISO 13849-1 または IEC 62061 に従って設計され、検証された、安全リレーかセーフティ PLC で動きます。
IEC 60204-1 は、停止カテゴリ 0、1、2 と、非常停止がどう動くべきかを定めています。機械がどのカテゴリを使うかは、リスクアセスメントで決まります。
大きさ、タイミング、断面図は教えるための選択で、特定の実際の設備を描いたものではありません。