2つのチャンネルが一致しなければならない: 安全 PLCの演習
非常停止とゲートをそれぞれ2つのチャンネルで読み、ペアが一致しないときはセルをロックアウトする。
非常停止またはゲートのどちらかのチャンネルで止めます。1つの機器の2つのチャンネルが0.5秒間一致しなければ、両方のチャンネルがともに開いたときだけ解除される異常をラッチします。
トレーニング専用です。 これは認証された安全システムではありません。実際の機械では、これらのルールは ISO 13849-1 または IEC 62061 に基づいて設計・検証された安全リレーや安全 PLC で動きます。
カード登録不要。支払いなし。解約手続きなし。
Official release: 5 December. 当日ランキング1位になると、Pro 3か月分と、友だちにあげられる Pro 2週間分を獲得できます。2位は4週間分、3位は2週間分です。 ルール
- ゼロから始める、すべてのレッスン
- レベルアップに合わせて、すべてのミッションとレッスン
- 称号ごとの実技テストと、認定証
- どのテストも、1スキャンずつ巻き戻し
- 行き詰まったときの、解説付きの解答
- コード変換ツールを好きなだけ
 PRO (Pro が必要) ミッション
両方のチャンネルを、正しく使う
テスト 1 / 6Reset柵の外の青いリセットボタンOFFStart入力OFFEStop入力OFFK1OutputON- Level
- 上級
- 時間
- 概要 40 分
- 報酬
- +550 XP
- 設備
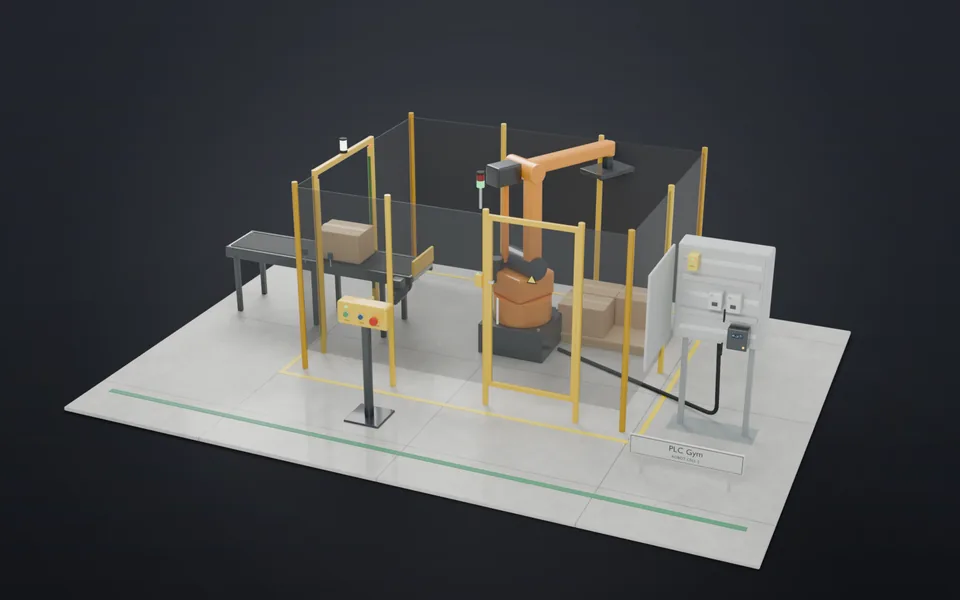
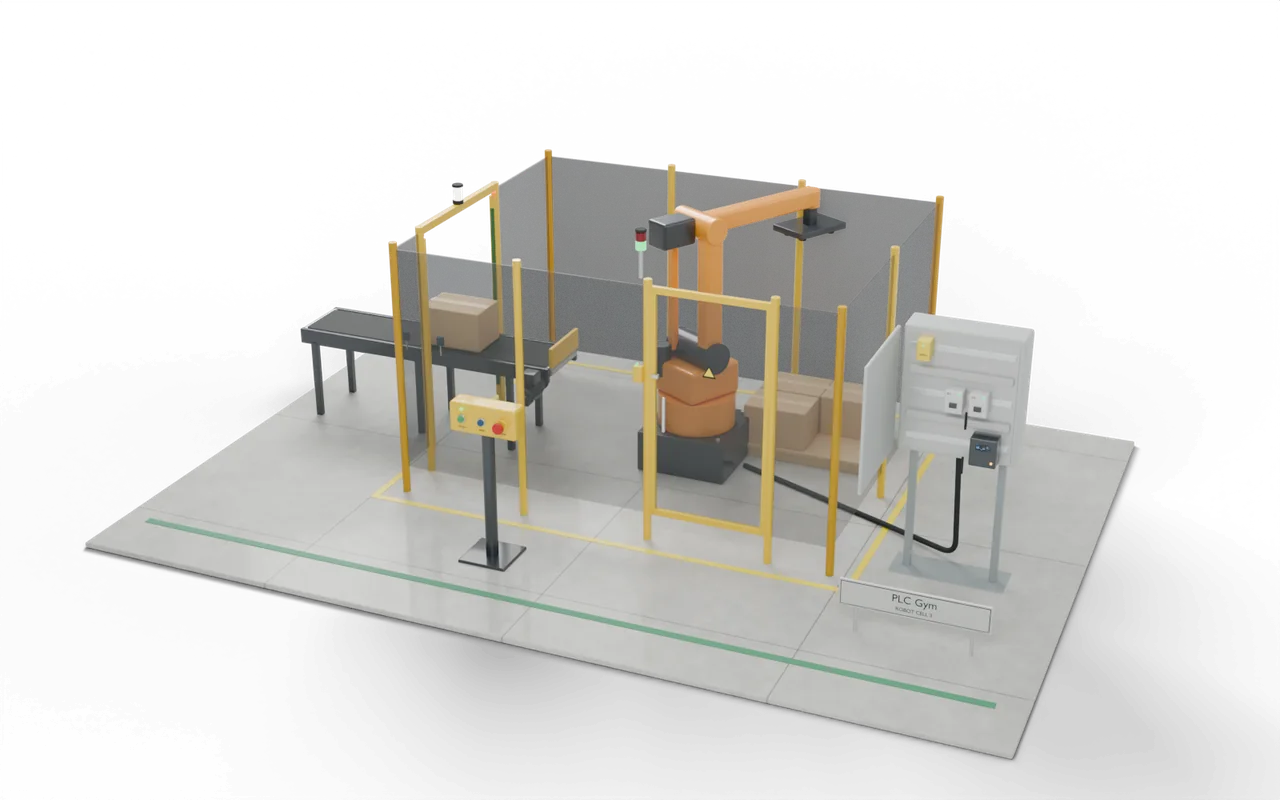
- 3D のロボット安全セル
- Siemens のエディタ
- ラダー図(LAD), SCL
- Rockwell のエディタ
- ラダー図, ストラクチャードテキスト
- Beckhoff のエディタ
- ストラクチャードテキスト
- ステージ
- 35. 安全ラボ 2:単一のものを信用しない
2つのチャンネルが一致しなければならない: コードがしなければならないこと
学習用です:これは認証された安全システムではありません。 非常停止とゲートには、それぞれ2つの接点があります:EStopA と EStopB、GateA と GateB。どれも、その機器が安全な間 ON です。機器が安全だとみなすのは、2つのチャンネルが両方とも ON のときだけです。どちらかが落ちたら、K1、K2、DriveRun をすぐに OFF にします。1つの機器の2つのチャンネルが0.5秒間食い違っていたら、接点が固着したか、配線が切れています:その機器の異常をラッチして、FaultLamp を点灯します。異常がクリアされるのは、その機器の両方のチャンネルが同時に OFF になったときだけです。これで、機器が本当に働いたことが証明されます。Reset(新たな押下)で再び有効になるのは、4つのチャンネルすべてが ON で、異常がないときだけです。そのあと Start で DriveRun がセットされます。そのリセットが可能で必要なときは、ResetLamp を点灯します。0.5秒は、このセルの設定です。本物の機器は、それぞれ自分の値を定めています。
- どちらかのチャンネル
- ロボットをすぐに止める。
- 0.5秒不一致
- 異常をラッチ、FaultLamp ON。
- 消去
- 両方のチャンネルが同時に OFF、そして Reset。
2つのチャンネルが一致しなければならない: 入力と出力
プログラムは 6 個の入力を読み、5 個の出力を設定します。 ほかに入力が 6 個あり、シミュレーションを動かしたり値を表示したりします。テストに使ってください。 名前はどのメーカーのエディタでも同じです。
2つのチャンネルが一致しなければならない: テストでチェックする内容
- 非常停止またはゲートのどちらかのチャンネルで、ロボットがすぐ止まる。
- 0.5秒間一致しないチャンネルは、異常をラッチし、FaultLamp を点灯する。
- 0.5秒未満の短い差は異常ではない。
- 異常は、両方のチャンネルが戻っても残り、両方が同時に OFF になったときだけ解除される。
- 異常がラッチされている間は、リセットなし。
- 試す モデルの下のボタンを使い、設備の反応を見てください。
- 解答をテスト ボタン1つで、すべてのチェックがあなたのコードで実行されます。
- 巻き戻し PRO (Pro が必要) 不合格のチェックがあれば、1スキャンずつさかのぼって原因を確かめられます。
このミッションで行き詰まりましたか?こちらでメンバーに聞いてみましょう: ロッカールーム.
現場で目にする場面
安全リレーは、非常停止とゲートスイッチを2つのチャンネルで読みます。固着した接点は、一致しないペアとして現れます。
チャンネルが1つだと、溶着した接点やケーブルの短絡が、押された非常停止を隠すことがあります。2つ目のチャンネルがそれを捕まえ、ラッチが、それを回避したリセットを防ぎます。
ロボットは、柵の中でカートンを積みます。ゲートは作業者を入れ、光線カーテンはカートンを入れ、非常停止は外にあります。直列の 2 つのコンタクタがロボットの電源を切るので、片方が固着しても、動き続けることはありません。
- 搬入口カーテンを通るカートン
- Pickロボットがカートンを取る
- ガード停止、リセット、再始動現在地
- パレット6 個のカートンで、交換
実際の現場:場所、部品、安全
- ロボットのパレタイジングと包装のセル
- マシンテンディング:プレスや工作機械に材料を入れるロボット
- ドア、カーテン、非常停止のある、ガード付きのあらゆる機械
訓練用のみです。この装置は認証された安全システムではありません。本物の安全機能は、ISO 13849-1 または IEC 62061 に従って設計され、検証された、安全リレーかセーフティ PLC で動きます。
IEC 60204-1 は、停止カテゴリ 0、1、2 と、非常停止がどう動くべきかを定めています。機械がどのカテゴリを使うかは、リスクアセスメントで決まります。
大きさ、タイミング、断面図は教えるための選択で、特定の実際の設備を描いたものではありません。