

W dół, chwyt, w górę, w bok: schemat drabinkowy PLC dla siłownika pneumatycznego
Przeprowadź manipulator pick and place przez jego sekwencję, z potwierdzeniem każdego ruchu.
Przenoś każdą część z gniazda pobrania do gniazda odłożenia, czekając na czujnik po każdym ruchu, i zatrzymaj się z usterką, jeśli część zgubi się po drodze.
Bez karty. Bez płacenia. Bez anulowania.
Official release: 5 December. Bądź na szczycie rankingu tego dnia i wygraj 3 miesiące Pro oraz 2 tygodnie Pro do podarowania znajomemu. 2. miejsce wygrywa 4 tygodnie. 3. miejsce wygrywa 2 tygodnie. Zasady
- Każda lekcja, od zera
- Każda misja i lekcja, wraz z kolejnymi poziomami
- Praktyczny test dla każdego tytułu, z certyfikatem
- Przewiń dowolny test, cykl po cyklu
- Rozwiązania z objaśnieniem, gdy utkniesz
- Konwerter kodu, ile tylko chcesz
 PRO (wymaga Pro) misja
Jedna część pobrana i odłożona
Test 1 z 5AutoWybrany cykl automatycznyONMoveRightZawór sań: ON do strony odłożenia, OFF do strony pobraniaOFFLowerZawór podnośnika: ON w dół, OFF w góręONVacuumOutputOFF- Level
- Zaawansowane
- Czas
- O nas 35 min
- Nagroda
- +450 XP
- Instalacja
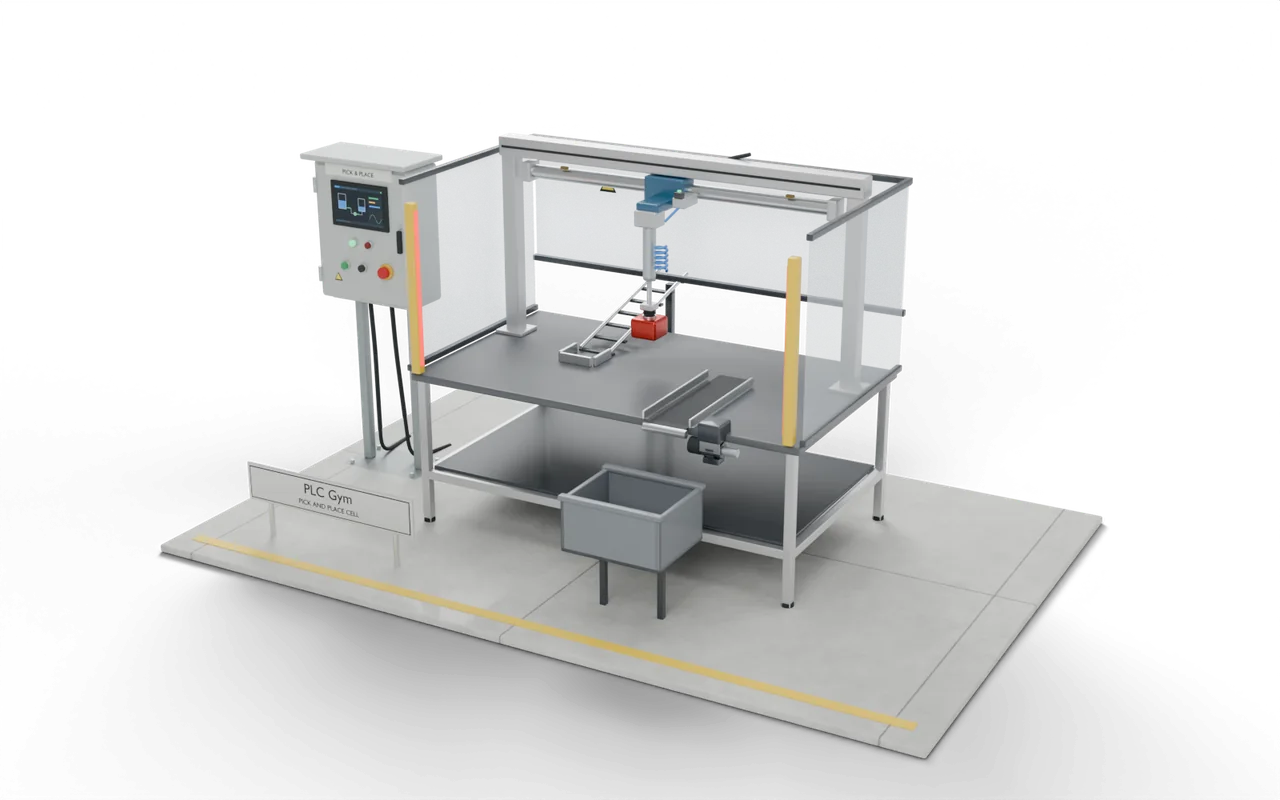
- pneumatyczny manipulator pick and place 3D
- Edytory: Siemens
- Język drabinkowy (LAD), SCL
- Edytory: Rockwell
- Język drabinkowy, Tekst strukturalny
- Edytory: Beckhoff
- Tekst strukturalny
- Etap
- 28. Laboratorium maszyn 2: pamięć, czasy i sekwencje
W dół, chwyt, w górę, w bok: co musi robić twój kod
W trybie Auto, gdy część jest w gnieździe pobrania, a gniazdo odłożenia jest wolne: opuść; przy Down włącz podciśnienie; przy VacuumOK podnieś; przy Up przesuń w prawo; przy AtRight opuść; przy Down wyłącz podciśnienie; gdy VacuumOK zniknie, podnieś; przy Up przesuń w lewo; przy AtLeft czekaj na następną część. Nigdy nie przesuwaj w bok, jeśli podnośnik nie jest w Up. Jeśli VacuumOK zniknie między chwytem a odłożeniem, część spadła: wyłącz podciśnienie, podnieś, zapal Fault i zostaw MoveRight bez zmian aż do Reset. Reset (przy podniesionym podnośniku) odsyła chwytak do pozycji bazowej przy pobraniu. MoveRight na ON przesuwa sanie do strony odłożenia; OFF cofa je.
- Sekwencja
- W dół, chwyt, w górę, w bok, w dół, zwolnienie.
- Reguła
- W bok tylko w Up.
- Fault
- Utracony chwyt: stop, Fault, Reset do pozycji bazowej.
W dół, chwyt, w górę, w bok: wejścia i wyjścia
Twój program czyta wejścia: 9 i ustawia wyjścia: 4. Jeszcze jedno wejście steruje symulacją lub pokazuje odczyt, żebyś mógł testować. Nazwy są takie same w edytorze każdego producenta.
W dół, chwyt, w górę, w bok: co sprawdzają testy
- Czeka na Auto, część i wolne gniazdo odłożenia.
- Każdy ruch czeka na swój czujnik.
- Nigdy nie przesuwa w bok, jeśli nie jest w Up.
- Zgubienie części po drodze zatrzymuje stanowisko z Fault na ON.
- Reset odsyła chwytak do pozycji bazowej, najpierw w górę.
- Wypróbuj Użyj przycisków pod modelem i obserwuj, jak reaguje instalacja.
- Sprawdź rozwiązanie Jedno naciśnięcie uruchamia wszystkie sprawdzenia twojego kodu.
- Przewiń PRO (wymaga Pro) Jeśli któreś nie przejdzie, cofaj się cykl po cyklu, aby zobaczyć dlaczego.
Utknąłeś w tej misji? Zapytaj członków w Szatnia.
Gdzie zobaczysz to w zakładzie
Linie montażowe i pakujące są pełne takich stanowisk, a każde to kilka siłowników wykonujących ruchy w stałej kolejności.
Stanowisko, które przechodzi dalej po czasie zamiast po czujniku, prędzej czy później wbije przyssawkę w część. Takie, które ignoruje utracony chwyt, rzuca częściami przez osłony.
Manipulatory pick and place zasilają prasy, stanowiska montażowe i stanowiska testowe. Każdy ruch to siłownik pneumatyczny z kontaktronem na każdym końcu, więc sterownik zawsze wie, gdzie jest chwytak, zanim ruszy go ponownie.
- PodajnikTor grawitacyjny
- PickW dół, chwyć, w góręJesteś tutaj
- MiejsceW bok, w dół, zwolnij
- OdbiórTaśma do pojemnika
Na prawdziwym obiekcie: miejsca, części i bezpieczeństwo
- Linie montażowe wkładające detale do przyrządów
- Maszyny pakujące układające produkty w tackach
- Stanowiska testowe przenoszące detale między stanowiskami
Ruch w bok z opuszczoną przyssawką ciągnie ją przez detale i przyrządy: zawsze najpierw potwierdź Up.
Prawdziwe cele odcinają powietrze i wyjścia, gdy kurtyna świetlna zostanie przerwana.
Rozmiary, czasy i przekroje to wybory dydaktyczne, a nie rysunek jakiejkolwiek prawdziwej instalacji.
Następne na drodze
 62Siłownik, który nigdy nie dojeżdżaDaj każdemu ruchowi trzy sekundy i zatrzymaj się bezpiecznie, jeśli któremuś zabraknie czasu.Zaawansowane · 35 min · +500 XP
- 63Zatrzymanie awaryjne: powietrze precz, potem świadomie z powrotemZrzuć powietrze przy zatrzymaniu awaryjnym i wróć do pracy bez niespodzianek.Zaawansowane · 40 min · +500 XP
 64Dwa kanały muszą się zgadzaćOdczytuj wyłącznik awaryjny i bramkę po dwóch kanałach każdy i blokuj celę, gdy para się nie zgadza.Zaawansowane · 40 min · +550 XP
- 65Potwierdź, że styczniki puściłySprawdzaj styki lustrzane styczników i odmawiaj resetu, gdy któryś jest zgrzany.Zaawansowane · 40 min · +500 XP