

Ejercicio de Cerrar no es arrancar: PLC de seguridad
Enclava la puerta de la celda: abrirla detiene el robot, y cerrarla no arranca nada.
Detén el robot en cuanto se abra la puerta, e impide cualquier rearranque hasta que la puerta esté cerrada y alguien de fuera pulse Reset y luego Start.
Solo para formación. Esto no es un sistema de seguridad certificado. En una máquina real, estas reglas se ejecutan en un relé de seguridad o un PLC de seguridad, diseñado y validado según ISO 13849-1 o IEC 62061.
Sin tarjeta. Nada que pagar. Nada que cancelar.
Official release: 5 December. Queda primero en la clasificación ese día y gana 3 meses de Pro, más 2 semanas de Pro para regalar a un amigo. El 2.º puesto gana 4 semanas. El 3.er puesto gana 2 semanas. Reglas
- Todas las lecciones, desde cero
- Todas las misiones y lecciones, a medida que subes de nivel
- Una prueba práctica para cada título, con un certificado
- Rebobina cualquier prueba, escaneo a escaneo
- Soluciones resueltas cuando te atascas
- El convertidor de código, todo lo que quieras
 PRO (requiere Pro) misión
Abrir detiene, cerrar no arranca nada
Prueba 1 de 5ResetBotón Reset azul, fuera de la vallaOFFStartEntradaOFFOpenGateEntradaOFFK1Contactor K1: en ON lo cierra (alimentación al accionamiento)ON- Level
- Aplicado
- Tiempo
- Acerca de 25 min
- Recompensa
- +300 XP
- Instalación
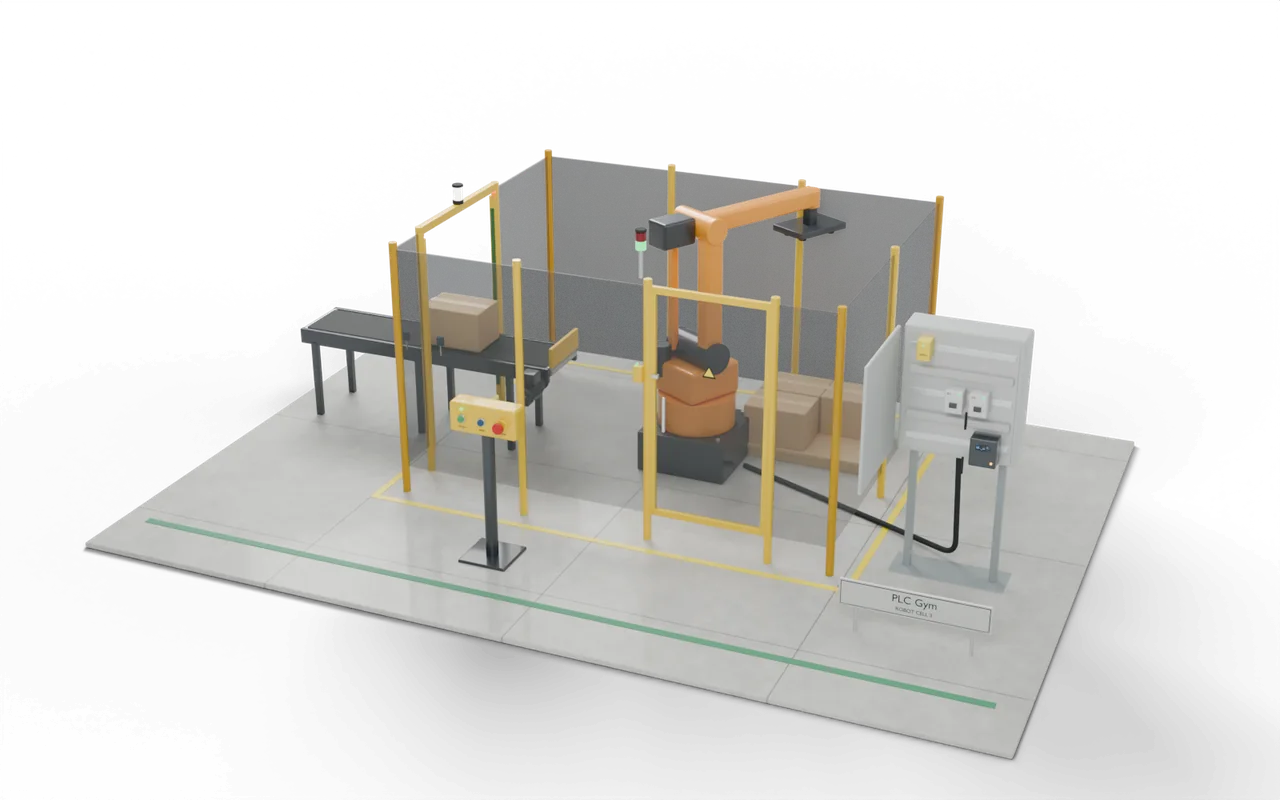
- célula de seguridad de un robot en 3D
- Editores de Siemens
- Ladder (LAD), SCL
- Editores de Rockwell
- Ladder, Texto estructurado
- Editores de Beckhoff
- Texto estructurado
- Etapa
- 34. Laboratorio de seguridad 1: parar, y rearrancar solo a propósito
Cerrar no es arrancar: qué debe hacer tu código
Solo para formación: esto no es un sistema de seguridad certificado. Conserva el paro de emergencia de “Parar es parar”: EStopA en OFF pone K1, K2 y DriveRun en OFF en el acto. Ahora añade la puerta. GateA está en ON mientras la puerta está completamente cerrada. Cuando se abra, pon K1, K2 y DriveRun en OFF en el acto, igual que con el paro de emergencia. Cerrar la puerta no debe volver a arrancar nada: un técnico podría seguir dentro. Una pulsación nueva de Reset cierra K1 y K2 solo cuando el paro de emergencia está desenclavado y la puerta cerrada. Luego una pulsación nueva de Start activa DriveRun. Enciende ResetLamp cuando el paro de emergencia esté desenclavado, la puerta cerrada y la celda necesite un reinicio.
- Puerta abierta
- K1, K2 y DriveRun en OFF en el acto.
- Puerta cerrada
- Nada vuelve a arrancar.
- Reset
- Solo con la puerta cerrada y el paro de emergencia desenclavado.
Cerrar no es arrancar: entradas y salidas
Tu programa lee 4 entradas y escribe 4 salidas. 2 entradas más mueven la simulación o muestran lecturas, para que pruebes con ellas. Los nombres son los mismos en el editor de cada fabricante.
Cerrar no es arrancar: qué comprueban las pruebas
- Abrir la puerta pone K1, K2 y DriveRun en OFF en el mismo escaneo.
- Cerrar la puerta no vuelve a arrancar nada.
- Reset se ignora mientras la puerta está abierta o el paro de emergencia pulsado.
- Tras Reset, solo un Start nuevo activa DriveRun.
- ResetLamp indica cuándo la celda está cerrada, despejada y necesita un reinicio.
- Pruébalo Usa los botones de debajo del modelo y mira cómo responde la instalación.
- Probar solución Todas las comprobaciones se ejecutan sobre tu código con una sola pulsación.
- Rebobinar PRO (requiere Pro) Si una falla, retrocede por ella escaneo a escaneo para ver por qué.
¿Atascado en esta misión? Pregunta a los miembros en el Vestuario.
Dónde verías esto en planta
Las celdas de robot, las máquinas de envasado y las máquinas herramienta tienen puertas enclavadas. Cerrar la puerta solo permite un reinicio desde fuera.
Un técnico dentro puede quedar oculto detrás del robot. Si cerrar la puerta lo volviera a arrancar, un compañero que cerrara la puerta pondría en marcha el brazo encima de él.
Un robot apila cajas dentro de una valla. Una puerta deja entrar a un mecánico, una cortina de luz deja entrar las cajas y un paro de emergencia está fuera. Dos contactores en serie cortan la alimentación del robot, así que uno que se pegue no puede mantenerlo en marcha.
- EntradaCajas a través de la cortina
- PickEl robot coge la caja
- ProtecciónParo, rearme y rearranqueEstás aquí
- PaléSeis cajas y luego cambio
En una planta real: lugares, piezas y seguridad
- Células robotizadas de paletizado y embalaje
- Alimentación de máquinas: robots que cargan prensas y máquinas herramienta
- Cualquier máquina protegida con una puerta, una cortina o un paro de emergencia
Solo para formación: este banco no es un sistema de seguridad certificado. Las funciones de seguridad reales funcionan en relés de seguridad o en un PLC de seguridad, diseñados y validados según ISO 13849-1 o IEC 62061.
IEC 60204-1 define las categorías de paro 0, 1 y 2 y cómo debe comportarse un paro de emergencia. La categoría que usa una máquina sale de su evaluación de riesgos.
Los tamaños, los tiempos y los cortes son decisiones didácticas, no el plano de ninguna instalación real concreta.
Lo siguiente en el camino
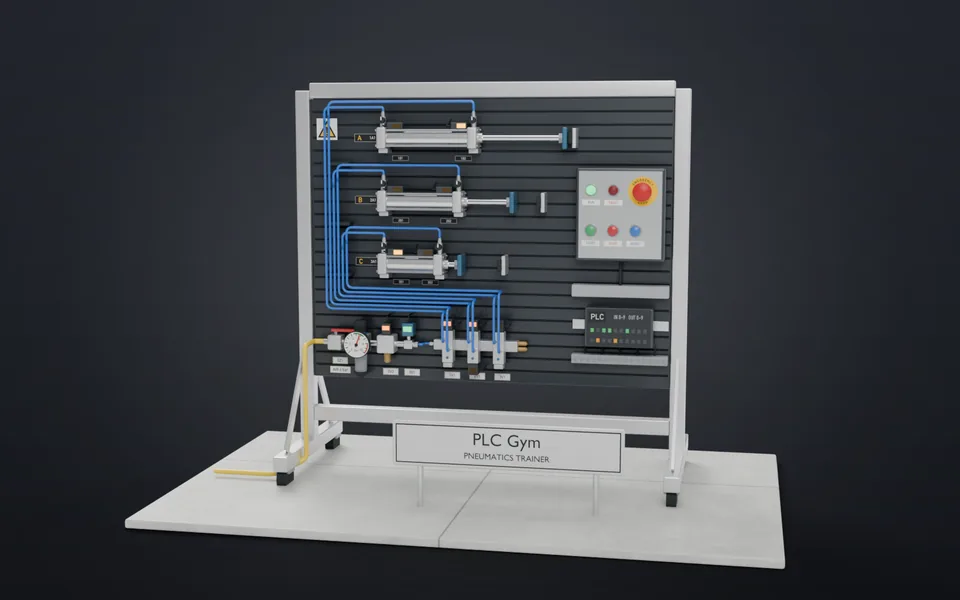 51Sale y vuelve con un interruptorSaca un cilindro y devuélvelo cuando su interruptor lo diga.Aplicado · 15 min · +250 XP
- 52A+ B+ B− A−Lleva dos cilindros por la clásica secuencia de cuatro movimientos.Aplicado · 30 min · +350 XP
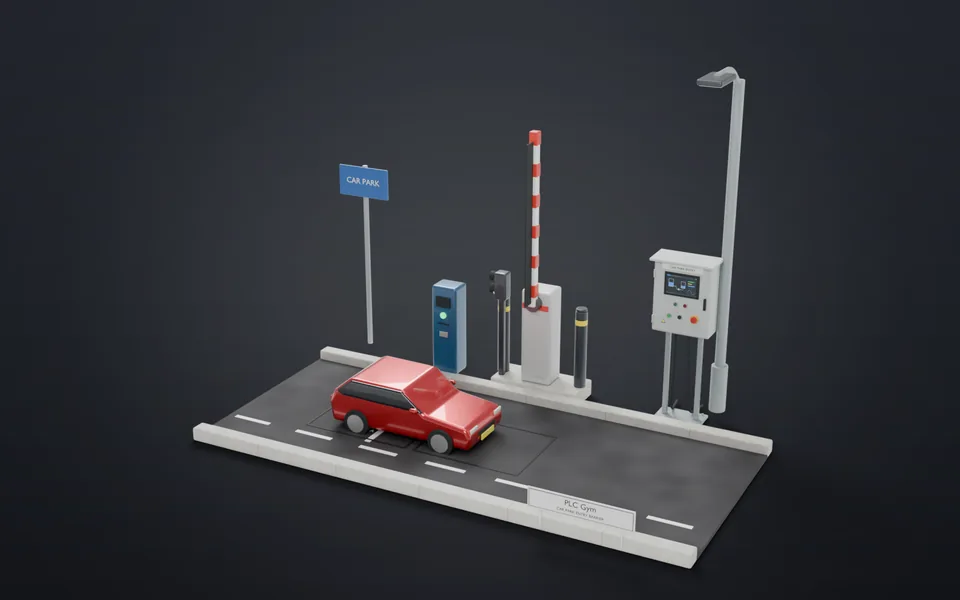 53Un coche cada vezSube la barrera para un tique y bájala cuando el coche haya pasado.Aplicado · 20 min · +350 XP
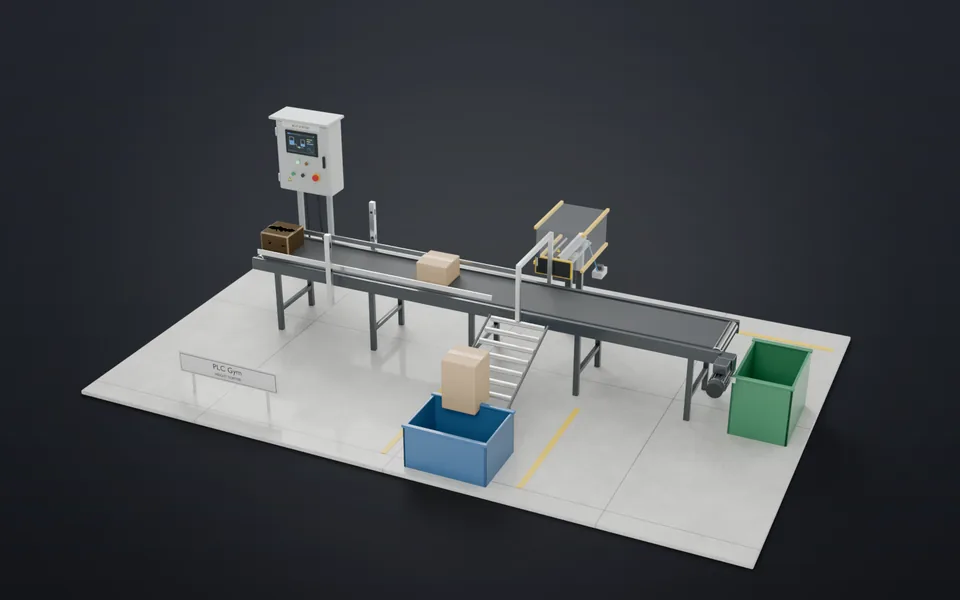 54Cajas altas fuera de la líneaRecuerda la altura de una caja y empújala en el momento justo.Aplicado · 25 min · +300 XP