

Exercício de Parar de vez ou desacelerar: CLP de segurança
Faça da parada de emergência uma parada de categoria 0 e do portão uma parada de categoria 1: frear primeiro, depois cortar a energia.
Corte a energia na hora na parada de emergência (categoria 0). No portão, freie o braço com energia primeiro e corte a energia quando ele tiver parado, ou depois de no máximo 1 s (categoria 1).
Somente para treinamento. Este não é um sistema de segurança certificado. Em uma máquina real, estas regras rodam em um relé de segurança ou em um CLP de segurança, projetado e validado conforme a ISO 13849-1 ou a IEC 62061.
Sem cartão. Nada a pagar. Nada a cancelar.
Official release: 5 December. Fique em primeiro no ranking no dia e ganhe 3 meses de Pro, mais 2 semanas de Pro para dar a um amigo. O 2º lugar ganha 4 semanas. O 3º lugar ganha 2 semanas. Regras
- Todas as aulas, do zero
- Todas as missões e lições, conforme você sobe de nível
- Um teste prático para cada título, com certificado
- Rebobine qualquer teste, uma varredura de cada vez
- Soluções comentadas quando você travar
- O conversor de código, à vontade
 PRO (exige o Pro) missão
O portão freia e depois corta a energia
Teste 1 de 6ResetBotão azul Reset, do lado de fora da cercaOFFStartEntradaOFFOpenGateEntradaONK1Contator K1: ON o fecha (energia para o acionamento)OFF- Level
- Avançado
- Tempo
- Sobre 40 min
- Recompensa
- +500 XP
- Bancada
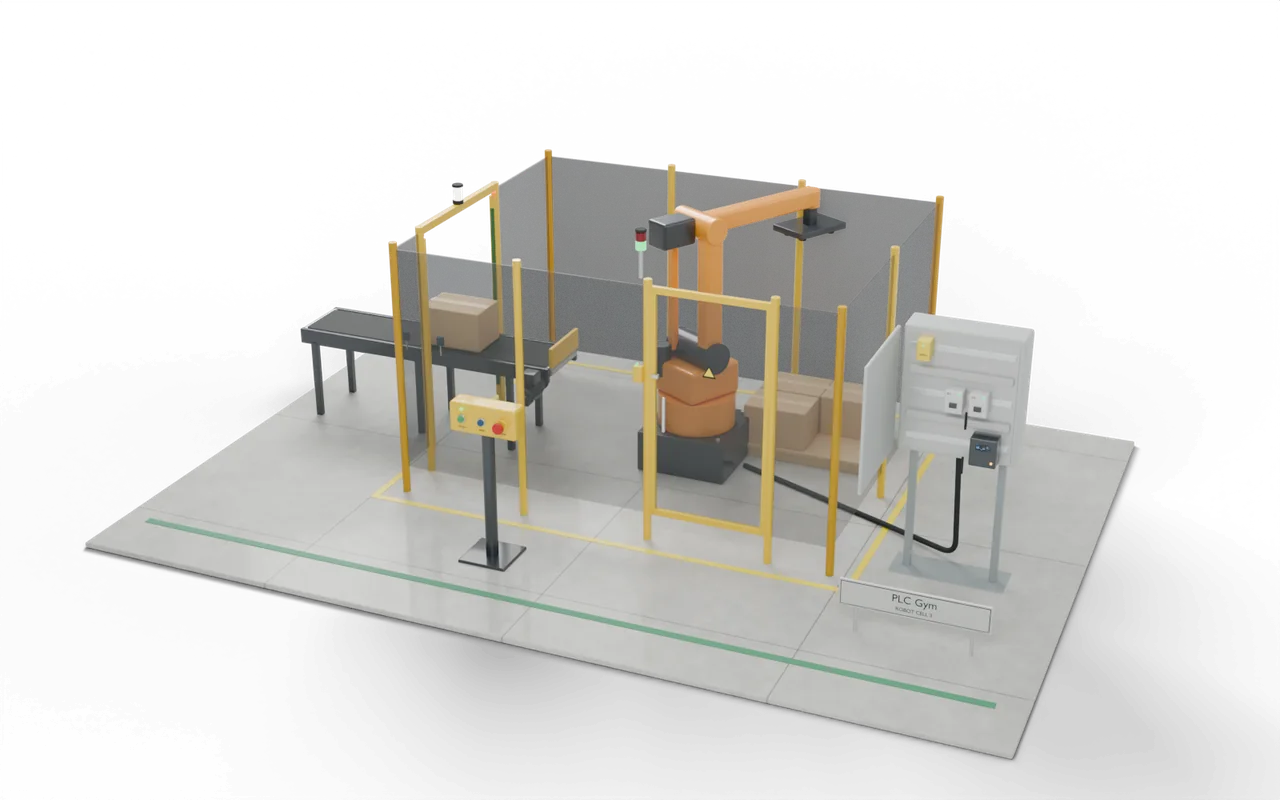
- célula de segurança do robô em 3D
- Siemens editores
- Ladder (LAD), SCL
- Rockwell editores
- Ladder, Texto estruturado
- Beckhoff editores
- Texto estruturado
- Etapa
- 36. Laboratório de segurança 3: como parar, e o que deixar passar
Parar de vez ou desacelerar: o que o seu código deve fazer
Só para treino: isto não é um sistema de segurança certificado. Em “Fechar não é partir” o portão cortava a energia na hora, e o braço continuava girando por inércia por mais de 2 s com o portão aberto. Corrija isso. A parada de emergência continua sendo uma parada de categoria 0: EStopA em OFF coloca K1, K2 e DriveRun em OFF na hora. O portão passa a ser uma parada de categoria 1: quando GateA cair, coloque DriveRun em OFF na hora para que o acionamento freie o braço, mas mantenha K1 e K2 fechados até Standstill ir para ON, ou por no máximo 1 s se isso nunca acontecer. Então abra K1 e K2. Se a parada de emergência for pressionada durante uma parada de categoria 1, ela ganha. Enquanto uma parada estiver em andamento, Reset e Start não fazem nada, e depois nada religa sozinho: um Reset novo (botão de emergência liberado, portão fechado, parada concluída) e então um Start novo. Acenda ResetLamp quando esse reset for possível e necessário.
- Categoria 0
- Parada de emergência: energia desligada na hora.
- Categoria 1
- Portão: frear, depois desligar a energia.
- Limite
- Energia desligada depois de 1 s, aconteça o que acontecer.
Parar de vez ou desacelerar: entradas e saídas
Seu programa lê 5 entradas e define 4 saídas. Mais 3 entradas comandam a simulação ou mostram leituras, para você testar. Os nomes são os mesmos no editor de qualquer fabricante.
Parar de vez ou desacelerar: o que os testes verificam
- A parada de emergência abre K1 e K2 e para DriveRun na mesma varredura.
- O portão para DriveRun na hora, mas mantém K1 e K2 fechados enquanto o braço freia.
- K1 e K2 abrem em Standstill, ou depois de 1 s se Standstill nunca chegar.
- Uma parada de emergência durante uma parada de categoria 1 corta a energia na hora.
- Nenhum reset ou partida até a parada terminar; depois, Reset e Start como antes.
- Teste Use os botões abaixo do modelo e veja a bancada responder.
- Testar solução Todas as verificações rodam no seu código com um toque.
- Rebobinar PRO (exige o Pro) Se uma falhar, volte por ela uma varredura de cada vez para ver o porquê.
Travado nesta missão? Pergunte aos membros no Vestiário.
Onde você veria isto em campo
Acionamentos de robôs, serras e grandes ventiladores costumam usar paradas de categoria 1. Frear com energia para um braço pesado muito antes do que deixá-lo girar por inércia.
Cortar a energia é a parada mais simples, mas um braço pesado continua girando por inércia. Com o portão já aberto, esses segundos são justamente quando uma mão entra. A categoria 1 usa o acionamento para pará-lo primeiro.
Um robô empilha caixas dentro de uma cerca. Um portão deixa um mantenedor entrar, uma cortina de luz deixa as caixas entrarem, e uma parada de emergência fica do lado de fora. Dois contatores em série cortam a energia do robô, então um que cole não consegue mantê-lo funcionando.
- EntradaCaixas passam pela cortina
- PickO robô pega a caixa
- ProteçãoParar, resetar, religarVocê está aqui
- PaleteSeis caixas, depois troca
Em uma instalação real: lugares, peças e segurança
- Células robotizadas de paletização e embalagem
- Alimentação de máquinas: robôs carregando prensas e máquinas-ferramenta
- Qualquer máquina protegida com porta, cortina ou parada de emergência
Só para treinamento: este equipamento não é um sistema de segurança certificado. Funções de segurança reais rodam em relés de segurança ou em um CLP de segurança, projetados e validados conforme a ISO 13849-1 ou a IEC 62061.
A IEC 60204-1 define as categorias de parada 0, 1 e 2 e como uma parada de emergência deve se comportar. A categoria que uma máquina usa vem da sua avaliação de riscos.
Os tamanhos, tempos e cortes são escolhas didáticas, não o desenho de uma instalação real em particular.
Próximo na trilha
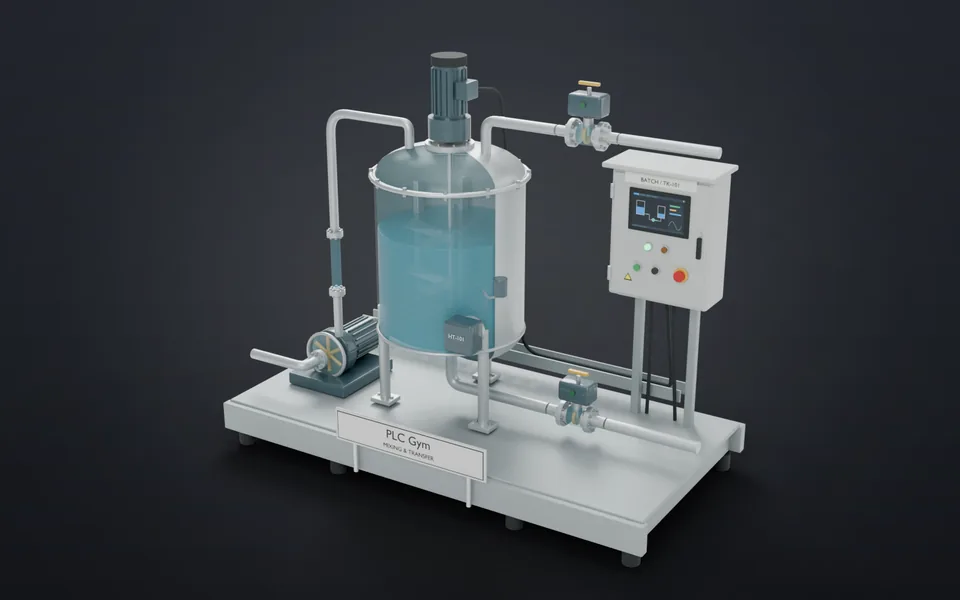 69Execute, pause e recupere uma faseUse um estado numerado para executar, pausar e reiniciar com segurança um trabalho de mistura.Avançado · 25 min · +650 XP
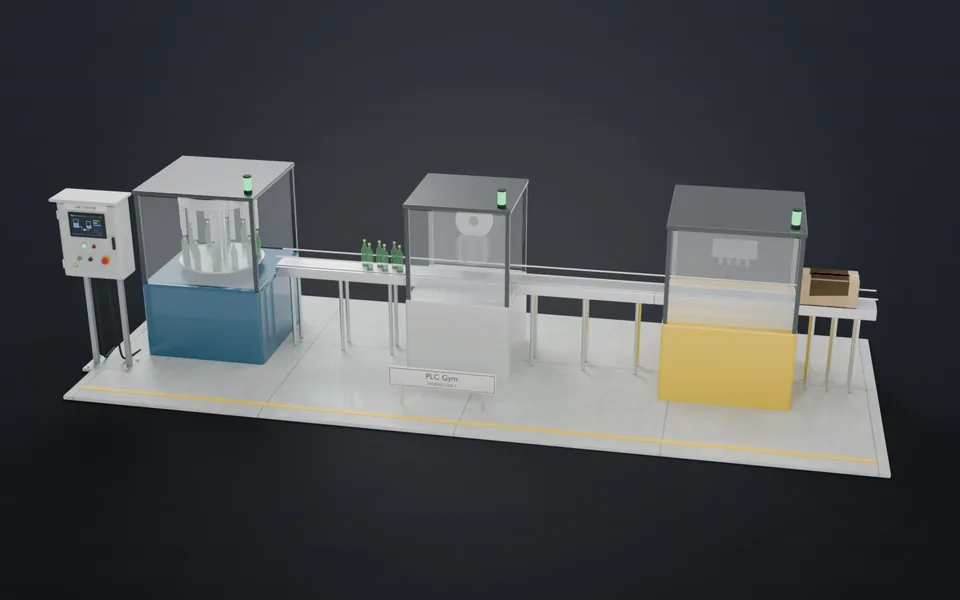 70Nunca pare a enchedoraCoordene três máquinas e dois buffers como uma só linha.Avançado · 90 min · +650 XP
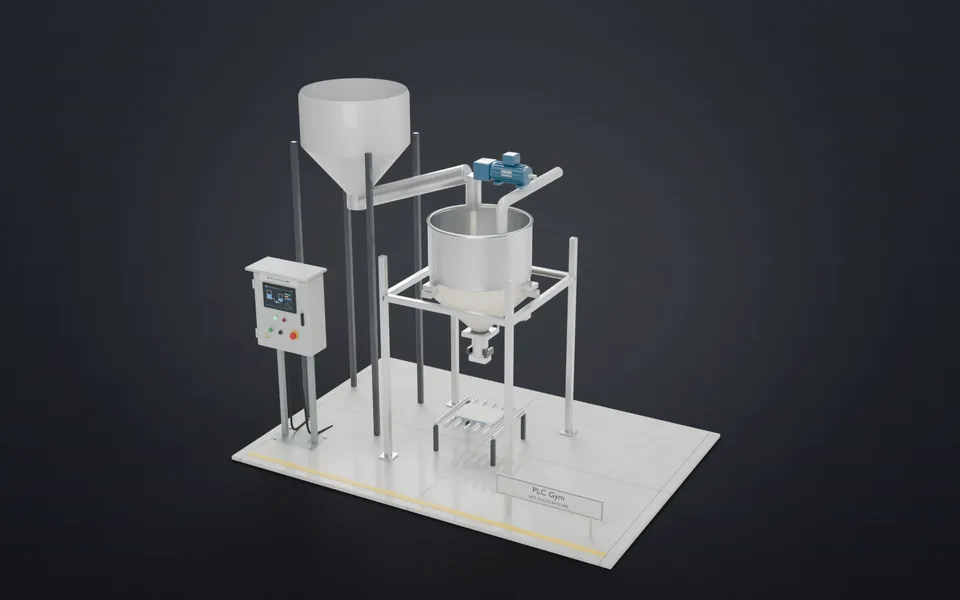 7125 kg, todo sacoAlimente rápido, depois devagar, pare antes e aprenda com cada batelada.Avançado · 40 min · +650 XP
 72Limpar, recuperar, enxaguarExecute uma receita de CIP com pausa e retomada, roteando cada litro pela condutividade.Avançado · 60 min · +700 XP